
- Gemeinsame physikalische Referenz: Moderne Fahrerassistenzsysteme (ACC-Frontradar, Notbremsassistent, Spurhalte- und Matrix-Lichtkameras) richten ihr Koordinatensystem nicht an der Stoßstange, sondern an der geometrischen Fahrachse der Hinterachse aus.
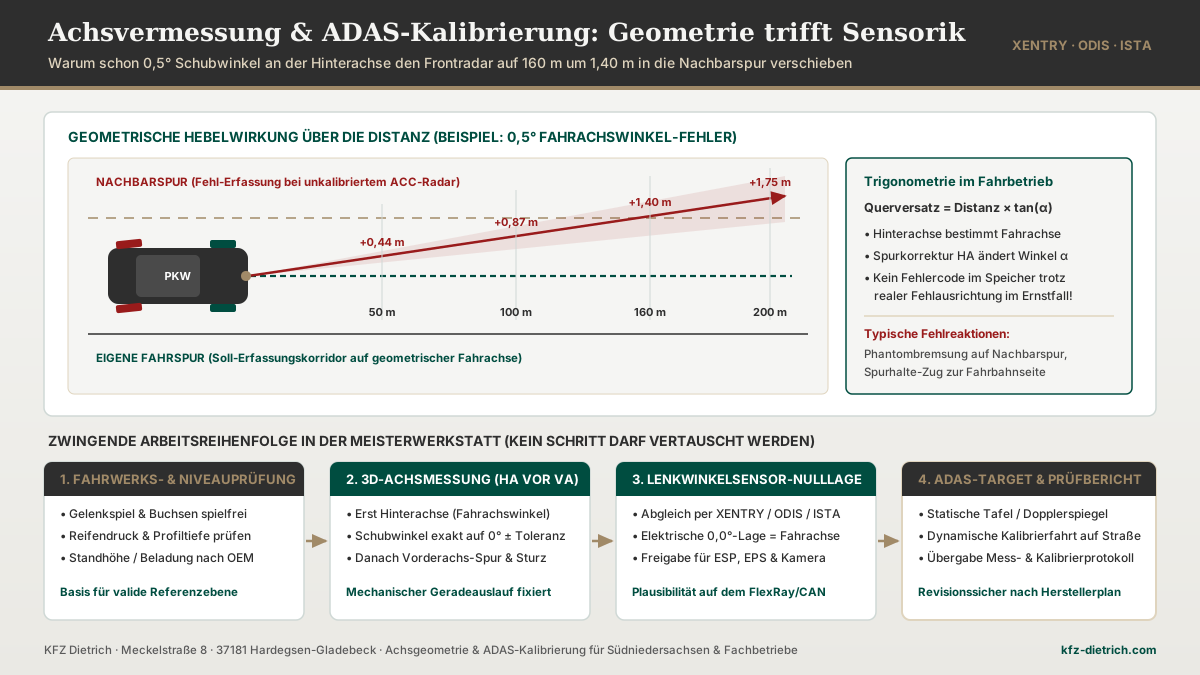
- Extreme Fernfeld-Hebelwirkung: Schon 0,5° unkompensierter Winkelversatz verschieben das Sichtfeld eines Fernbereichsradars in 160 Metern Distanz um rund 1,40 Meter – mitten in die Nachbarspur.
- Tückische Stille im Tacho: Eine veränderte Achsgeometrie setzt meist keinen Fehlercode; die Systeme bleiben aktiv, rechnen im Ernstfall aber mit falschen Spur- und Abstandsdaten.
- Verbindliche Vier-Stufen-Kette: Niveauprüfung → 3D-Achsvermessung (Hinterachse vor Vorderachse) → Lenkwinkelsensor-Nullabgleich → geführte ADAS-Kalibrierung per XENTRY, ODIS oder ISTA mit Protokoll.
Auf den ersten Blick scheinen Fahrwerksmechanik und digitale Kamera- oder Radarelektronik zwei getrennte Welten zu sein: Unten am Achsträger arbeiten Exzenterschrauben, Gummimetalllager und Spurstangen im Winkelminuten-Bereich; oben hinter der Windschutzscheibe und im Kühlergrill rechnen Hochfrequenz-Radarsensoren im 77-Gigahertz-Band sowie hochauflösende CMOS-Kameras. In der Fahrzeugphysik sind beide Ebenen jedoch untrennbar über eine einzige Referenzlinie gekoppelt: die geometrische Fahrachse.
Wer nach einem Querlenkertausch, einem heftigen Schlaglochkontakt, einer Federerneuerung oder einer Spurkorrektur lediglich die mechanischen Einstellwerte auf Grün dreht und das Fahrzeug ohne elektronischen Abgleich von Lenkwinkelsensor und Fahrerassistenzsystemen (ADAS – Advanced Driver Assistance Systems) auf die Straße entlässt, hinterlässt einen blinden Fleck im Sicherheitsnetz des Automobils. In diesem Fachbeitrag zeigen wir Ihnen aus der Perspektive unserer Meisterwerkstatt, welche trigonometrischen Gesetze dahinterstehen, wann eine Neukalibrierung technisch zwingend ist und wie der normgerechte Prüfablauf im Detail aussieht. Die Grundlagen der mechanischen Fahrwerksvermessung selbst vertiefen wir ergänzend in unserem Leitfaden 3D-Achsvermessung: Ablauf, Kosten-Logik und wann nötig.
Die geometrische Fahrachse: Warum die Hinterachse über die Blickrichtung vorn entscheidet
Um zu verstehen, weshalb eine Spureinstellung an der Hinterachse den Radarsensor in der Frontschürze beeinflusst, lohnt ein präziser Blick auf die Fahrdynamik. Jedes zweispurige Kraftfahrzeug besitzt zwei gedachte Längsachsen, die nur im konstruktiven Idealfall deckungsgleich übereinanderliegen:
- Die Symmetrieachse (Karosserielängsmittelachse): Sie verläuft mittig durch die Rohkarosserie vom Mittelpunkt der Spurweite vorn zum Mittelpunkt der Spurweite hinten. An dieser Karosseriestruktur sind die Halterungen von Frontradar, Multifunktionskamera, Heck-Spurwechselradaren und Umfeldkameras mechanisch verschraubt oder verklebt.
- Die geometrische Fahrachse: Sie ist die Winkelhalbierende der beiden Einzelspurwinkel der Hinterräder. Da die Hinterachse (sofern keine aktive Hinterachslenkung regelt) starr die Spur führt, rollt das gesamte Fahrzeug bei Geradeausfahrt exakt entlang dieser geometrischen Fahrachse.
Weichen die Einzelspurwerte links und rechts an der Hinterachse voneinander ab – etwa weil sich ein Längslenkerlager gesetzt hat, nach einem Bordsteinrempler oder weil bei einer Achsvermessung eine verstellte Hinterachsspur wieder in das Sollfenster korrigiert wurde –, bildet die geometrische Fahrachse zur Karosseriemittelachse den sogenannten Fahrachswinkel (auch Schubwinkel α genannt).
Ist der Schubwinkel vor der Vermessung ungleich null, fährt der Wagen minimal schräg versetzt über den Asphalt; damit er dennoch geradeaus der Straße folgt, korrigiert der Fahrer unbewusst minimal am Lenkrad. Wird dieser Schubwinkel nun auf dem Achsmessstand durch Einstellen der Hinterachs-Exzenter beseitigt, rollt das Fahrzeug wieder sauber in Karosserieflucht – doch relativ zur bisherigen eingelernten Referenzachse haben sich sämtliche starr an der Karosserie befestigten ADAS-Sensoren um genau diese Winkeldifferenz gedreht!
Kleine Winkel, dramatischer Querversatz: Die Mathematik im Fernbereich
Im Nahbereich eines Einparksensors spielen 20 oder 30 Winkelminuten kaum eine Rolle. Moderne Fernbereichsradare (Long Range Radar, 76–77 GHz) für den adaptiven Abstandstempomaten (ACC / Distronic) und den autonomen Notbremsassistenten (AEB) blicken jedoch 160 bis 250 Meter voraus; Stereo- und Monokameras hinter der Frontscheibe werten Fahrbahnmarkierungen, Fußgänger und Gegenverkehr für Blendfreies Fernlicht (Matrix-LED / Multibeam) auf 80 bis über 400 Meter Distanz aus.
Der seitliche Erfassungsversatz Δ y berechnet sich über die Tangensfunktion Δ y = d · tan(α). Selbst winzige mechanische Winkeländerungen wachsen über die Distanz drastisch an:
| Winkelabweichung Sensor zur Fahrachse | Querversatz bei 50 m | Querversatz bei 100 m | Querversatz bei 160 m | Querversatz bei 200 m | Praktische Auswirkung im Straßenverkehr |
|---|---|---|---|---|---|
| 0,15° (9 Winkelminuten) | 0,13 m | 0,26 m | 0,42 m | 0,52 m | Grenzbereich der Herstellertoleranz; erste Unschärfe beim Ausmaskieren des Gegenverkehrs (Matrix-LED) |
| 0,30° (18 Winkelminuten) | 0,26 m | 0,52 m | 0,84 m | 1,05 m | Spurhalteassistent zieht außermittig Richtung Leitlinie; verzögerte Zielobjekt-Freigabe beim Spurwechsel |
| 0,50° (30 Winkelminuten) | 0,44 m | 0,87 m | 1,40 m | 1,75 m | Radar erfasst auf leichten Autobahnkurven Lkw der Nachbarspur als vermeintliches Hindernis (Phantombremsung) |
| 1,00° (60 Winkelminuten) | 0,87 m | 1,75 m | 2,79 m | 3,49 m | Vollständige Spurverwechslung um eine ganze Fahrstreifenbreite; akutes Risiko verspäteter Notbremsung |
Hinzu kommt die Nickwinkel-Ebene (Vertikalwinkel): Werden gebrochene oder gesetzte Schraubenfedern erneuert, Stoßdämpfer getauscht, Niveausensoren an der Luftfederung neu angelernt oder ein Sportfahrwerk montiert, verändert sich der Standhöhenwinkel zwischen Vorder- und Hinterachse. Kippt die Radarachse dadurch nur um 0,6 Grad nach unten, tastet die Radarkeule verfrüht den Asphalt, Kanaldeckel oder Brückenfugen an; kippt sie zu weit nach oben, unterfährt ein vorausfahrender Pkw im Kuppenbereich den Hauptstrahl, oder die Reichweitenberechnung bricht ab.
Warum im Kombiinstrument oft keine Warnlampe leuchtet
Ein gefährlicher Trugschluss im Alltag lautet: „Solange im Cockpit keine gelbe Assistenz-Warnung aufleuchtet, ist alles kalibriert.“ Das Gegenteil ist richtig. Ein Radarsensor oder Kamerasteuergerät besitzt zwar interne Plausibilitätsalgorithmen (sogenannte Online- oder Hintergrundkalibrierung während der Fahrt), diese können jedoch nur eng begrenzte Drifts kompensieren und setzen voraus, dass Lenkwinkelsensor, Gierratensensor und mechanische Fahrachse zueinander stimmig sind.
Wurde an der Vorderachse die Spur verstellt, ohne anschließend den Lenkwinkelsensor (LWS) per Diagnosesystem auf den neuen mechanischen Geradeauslauf zu nullen, meldet die Lenksäule oder das Lenkgetriebe bei realer Geradeausfahrt beispielsweise konstant +2,8° Lenkwinkel auf den FlexRay- oder CAN-FD-Bus. Für das Kamerasteuergerät und das ESP-Steuergerät sieht das Fahrzeug damit dauerhaft so aus, als befände es sich in einem leichten Kurvenradius! Infolgedessen verschiebt die Prädiktionssoftware den berechneten Fahrschlauch (Trajektorie) permanent zur Seite – ganz ohne gespeicherten Fehlercode im OBD-Speicher. Eine belastbare Ursachendiagnose erfordert die kombinierte Auswertung von herstellerspezifischen Livedaten, elektrischer Signalprüfung unter Last und mechanischer Gegenprüfung vor jedem Bauteiltausch.
Für Techniker: Koordinaten-Transformation, Gierraten-Plausibilisierung und Kalibrier-Abbruchgründe
In der Sensorfusion moderner ADAS-Domänensteuergeräte (z. B. Bosch MRR/LRR, Continental ARS4xx/ARS5xx, ZF/Mobileye EyeQ-Kameragenerationen) arbeitet jedes Subsystem in einem dreidimensionalen Fahrzeug-Koordinatensystem (X = Längsachse, Y = Querachse, Z = Hochachse) mit den drei Eulerschen Rotationswinkeln Gierwinkel (Azimut / Yaw), Nickwinkel (Elevation / Pitch) und Wankwinkel (Roll).
Während viele Frontkameras ihren Wankwinkel über den Horizont und ihren Azimut teilweise über parallele Fahrspurmarkierungen nachregeln können, ist ein Radarsensor ohne bildgebende Kantenerkennung im statischen Grundabgleich zwingend auf die mechanische Flucht zur geometrischen Fahrachse angewiesen. Bei der statischen Radar-Kalibrierung mittels Tripelspiegel (Corner Reflector) oder ebener Dopplertafel misst das Steuergerät das Amplituden- und Phasenmaximum der reflektierten Millimeterwelle und speichert die Differenz zwischen mechanischer Einbaulage und eingemessener Fahrachse als Korrektur-Offset im EEPROM.
In der Werkstattpraxis scheitern Kalibrierroutinen in XENTRY, ODIS oder ISTA fast immer an vier übersehenen Randbedingungen: 1. Nicht korrigierter Schubwinkel der Hinterachse über ± 0° 10', 2. Nicht vorab initialisierter Lenkwinkelsensor-Nullpunkt, 3. Abweichende Radhaus-Standhöhen (Niveaulage links/rechts oder falscher Tankfüllstand außerhalb der Herstellervorgabe) sowie 4. Metallische Störreflektoren (Werkzeugwagen, Hebebühnensäulen, Stahlrolltore) im 60°-Öffnungskegel vor dem Fahrzeug während der Radar-Einmessung.
In welchen Fällen ADAS-Prüfung und Kalibrierung technisch Pflicht sind
Nicht bei jeder reinen Kontrollvermessung ohne Einstellarbeit muss sofort die große Kalibriertafel aufgebaut werden. Sobald jedoch ein Eingriff die Achsgeometrie, die Standhöhe oder die Sensoraufnahme verändert hat, prüfen wir anhand der herstellerspezifischen Reparaturleitfäden (WIS/XENTRY, erWin/ODIS, AIR/ISTA), welche Teilsysteme neu abgeglichen werden müssen:
| Auslösender Eingriff am Fahrzeug | Betroffene Geometrie- / Bezugsgröße | Typischerweise zu kalibrierende Systeme |
|---|---|---|
| Spur- oder Sturzkorrektur an der Hinterachse | Veränderung des geometrischen Fahrachswinkels (Schubwinkel α) | Lenkwinkelsensor (G85/LWS), Frontradar (ACC/AEB), Frontkamera, ggf. Heck-/Totwinkelradare |
| reine Spureinstellung an der Vorderachse (bei unveränderter, korrekter Hinterachse) | Lenkradmittelstellung & Bezug Lenkgetriebe zu Geradeauslauf | Elektronische Nullpunkt-Initialisierung Lenkwinkelsensor & elektromechanische Lenkung (EPS); Herstellervorgabe für Kamera/Radar prüfen |
| Tausch von Federn, Dämpfern, Querlenkern, Achsträgern oder Niveausensoren | Änderung von Standhöhe, Nickwinkel (Pitch), Wankwinkel und Spur | 3D-Achsvermessung komplett + Niveauabgleich + Lenkwinkelsensor + Frontkamera & Radar + dynamische Leuchtweitenregulierung / Matrix-LED |
| Demontage von Frontstoßfänger, Kühlergrill-Emblem oder Schlossträger | Mechanisches Einbauspiel des Radar-Halters im Zehntelgrad-Bereich | Statische und/oder dynamische Kalibrierung des Frontradars sowie ggf. 360°-Frontkamera (Umfeldsicht) |
| Steinschlag-Scheibentausch oder Unfallinstandsetzung | Optischer Brechungswinkel durch neues Verbundglas & Kamerahalter-Toleranz | Vollständige Frontkamera-Kalibrierung; bei Fahrwerkskontakt zwingend erst 3D-Achsvermessung vorab |
Wie eng die elektronischen Folgeschritte unmittelbar an der Spureinstellung hängen, erläutern wir vertiefend im Beitrag Adaptionen nach der Achsvermessung. Für spezielle Kamera- und Glasthemen steht zudem unser Fachbereich unter scheibendoktor.kfz-dietrich.com/adas/ bereit.
Die verbindliche Vier-Stufen-Prozedur in unserer Meisterwerkstatt
Wer die Arbeitsschritte vertauscht – etwa erst die Kamera nach einem Scheiben- oder Frontschaden kalibriert und erst eine Woche später das verzogene Federbein oder die verstellte Hinterachse vermisst –, entwertet die gesamte Kalibrierung im selben Moment. Bei KFZ Dietrich halten wir deshalb strikt eine vierstufige Prozesskette ein:
Stufe 1: Mechanische Eingangs- und Niveauprüfung
Vor dem Aufspannen der Radaufnehmer prüfen wir Traggelenke, Axialgelenke, Spurstangenköpfe, Querlenkerlager und Domlager unter Last sowie im ausgehobenen Zustand auf Spielfreiheit. Eine Achsvermessung auf ausgeschlagenen Elastomerlagern ist technisch wertlos, weil sich die Spur beim ersten Brems- oder Beschleunigungsmanöver wieder um etliche Winkelminuten verschiebt. Gleichzeitig korrigieren wir den Reifenfülldruck auf Werksvorgabe und messen die Karosserie-Standhöhe von Radmitte zu Kotflügelunterkante (bzw. per Romess-Neigungsmesser bei Mercedes-Benz).
Stufe 2: 3D-Achsvermessung – immer von hinten nach vorn
Auf dem nivellierten Messplatz erfassen wir Sturz, Nachlauf, Spreizung, Einzelspur, Gesamtspur und den Fahrachswinkel. Zuerst wird die Hinterachse symmetrisch zur Fahrzeuglängsachse eingestellt, sodass der Schubwinkel exakt im engsten Hersteller-Sollfenster um 0° 00’ liegt. Erst wenn diese Referenzbasis steht, justieren wir Sturz und Einzelspur der Vorderachse bei exakt waagerecht arretiertem Lenkrad.
Stufe 3: Elektronischer Lenkwinkelsensor-Abgleich & EPS-Adaption
Unmittelbar nach dem Festziehen aller Kontermuttern mit Drehmomentschlüssel verbinden wir das Fahrzeug mit XENTRY, ODIS oder ISTA (bzw. bei anderen Fabrikaten über das herstellerkonforme Diagnoseprotokoll). Wir setzen den Lenkwinkelsensor auf die neue mechanische Geradeausstellung zurück, lernen Endanschläge und Lenkmoment-Kennlinien der elektromechanischen Servolenkung (EPS) an und prüfen im Datenstrom, dass Gierrate, Querbeschleunigung und Lenkwinkel bei Geradeauslauf sauber um den Nullpunkt korrelieren.
Stufe 4: Geführte statische & dynamische ADAS-Kalibrierung mit Prüfbericht
Nun wird der Kalibrierrahmen exakt parallel und mittig zur zuvor eingestellten Hinterachs-Fahrachse per Laser- bzw. Digitalentfernungsmesser positioniert – niemals bloß mit dem Zollstock ab vorderem Kennzeichen! Je nach Herstellersystem durchläuft das Steuergerät die statische Target-Erkennung (Schachbrett-/Kreismuster für die Frontkamera, Tripelspiegel/Dopplergenerator für den Radarsensor) und im Anschluss, falls vom Werk gefordert, die dynamische Kalibrierfahrt unter definierten Geschwindigkeits- und Umgebungsbedingungen. Erst wenn das Steuergerät den Status „Kalibrierung erfolgreich abgeschlossen“ im nicht-flüchtigen Speicher quittiert und der abschließende Gesamtfehlerspeicher-Scan fehlerfrei ist, übergeben wir Ihnen Fahrzeug samt Mess- und Kalibrierprotokoll.
Praxisbeispiel: Querlenkertausch und Spurkorrektur an modernen Mittel- und Oberklassefahrzeugen
Wie stark sich dieses Zusammenspiel im Alltag auswirkt, zeigt ein wiederkehrender Werkstattbefund an aktuellen Kombis und SUVs mit Mehrlenker-Hinterachse (etwa Mercedes-Benz Baureihe 205/213, VW Passat B8 / Tiguan MQB oder BMW 3er/5er der G-Reihe). Nach dem Austausch verschlissener Zugstreben vorn und festgegammelter Spurlenker-Exzenter an der Hinterachse wird der bisherige Schubwinkel von +0° 28’ auf exakt 0° 01’ korrigiert. Mechanisch fährt das Fahrzeug sofort ruhiger und spurstabiler geradeaus.
Wird in diesem Moment jedoch die Kalibrierung des Weitbereichsradars und der Multifunktionskamera ausgelassen, arbeitet der Spurhalteassistent weiter mit dem alten Korrekturwinkel von fast einer halben Gradabweichung. Auf schmalen Baustellenfahrstreifen der Autobahn führt das zu unnötigen Lenkeingriffen nahe der gelben Markierung, während der Abstandstempomat in langgezogenen Rechtskurven kurzzeitig auf Lkw der rechten Spur verzögert. Erst der sauber dokumentierte Vier-Stufen-Abgleich beseitigt diese Diskrepanz dauerhaft.
Relevanz für Südniedersachsen – und als Partnerservice für Karosserie- & Glasbetriebe
Auf den kurvigen Bundesstraßen durch den Solling, im Pendlerverkehr zwischen Göttingen, Northeim, Einbeck, Uslar, Bovenden, Moringen, Adelebsen, Osterode am Harz, Duderstadt und Hann. Münden sowie bei Richtgeschwindigkeit auf der A7 zwischen Hannover und den Kasseler Bergen müssen Spurhalteassistent, Notbremsradar und blendfreies Fernlicht absolut verlässlich arbeiten. Gerade winterliche Schlaglöcher nach Frostaufbrüchen oder Wildausweichmanöver an Banketten verstellen Hinter- und Vorderachsen unbemerkt – oft reicht ein solcher Stoß bereits aus, um Reifenflanken einseitig abzuradieren und den Radarkegel aus der Flucht zu drücken.
Über die Betreuung privater Fahrzeughalter, Familien und gewerblicher Dienstwagen hinaus unterstützen wir an unserem Standort Meckelstraße 8 in 37181 Hardegsen-Gladebeck auch Lackier-, Karosserie- und Autoglasbetriebe als technischer Diagnose- und Kalibrierpartner mit vollständiger Protokolldokumentation gemäß § 632 Abs. 3 BGB und § 649 Abs. 2 BGB. Fachgerechte Instandsetzungs-, Kalibrier- und Wartungsarbeiten nach Herstellervorgabe sichern die Verkehrs- und Betriebssicherheit sowie den langfristigen Werterhalt des Fahrzeugs. Und weil funktionierende Assistenzsysteme längst über den HU-Adapter bei der amtlichen Prüfung abgefragt werden, gilt bei uns selbstverständlich: Die Hauptuntersuchung (HU) erfolgt durch unsere Partner TÜV Nord und Dekra, die Abgasuntersuchung (AU) durch uns über den Bundesinnungsverband des Kraftfahrzeughandwerks (BIV). Wir bieten für Unternehmer auch die DGUV-Prüfung an.
Ich, Nils Dietrich, stehe mit unserem Team dafür ein, dass nach Fahrwerksarbeiten Mechanik und Sensorik wieder eine einzige präzise Linie bilden. Vereinbaren Sie Ihren Termin für Achsvermessung und ADAS-Kalibrierung als Neukunde direkt über unsere Online-Anliegen-Weiche, die Neukunden-Aufnahme oder per WhatsApp. Stammkunden und kooperierende Fachbetriebe erreichen uns auf direktem Weg über den Stammkunden-Zugang bzw. unser Kontaktformular.
Weiterführende Fachbeiträge zum Thema
- Achsvermessung: Was gemessen wird, wann und warum sie nötig ist
- 3D-Achsvermessung: Ablauf, Kosten-Logik und wann nötig
- Adaptionen nach der Achsvermessung in der Werkstatt
- ADAS-Kalibrierung nach Scheibentausch: Warum sie nötig ist
- ADAS-Kalibrierung für Glas- und Karosseriebetriebe
- ADAS-Kalibrierung: 6 Schritte für alle Marken in der Werkstatt
Technische Quellen & Prüfmethodik
Alle Prüfwerte, Diagnoseabläufe und technischen Referenzen zu diesem Fachbeitrag (Geometrischer Zusammenhang zwischen dem Fahrachswinkel der Hinterachse und der Sensor-Ausrichtung von Fahrerassistenzsystemen (ADAS)) haben wir in unserem verifizierten Quellen- und Methodik-Dossier (/quellen/achsvermessung-adas-adaption/) transparent für Sie dokumentiert.