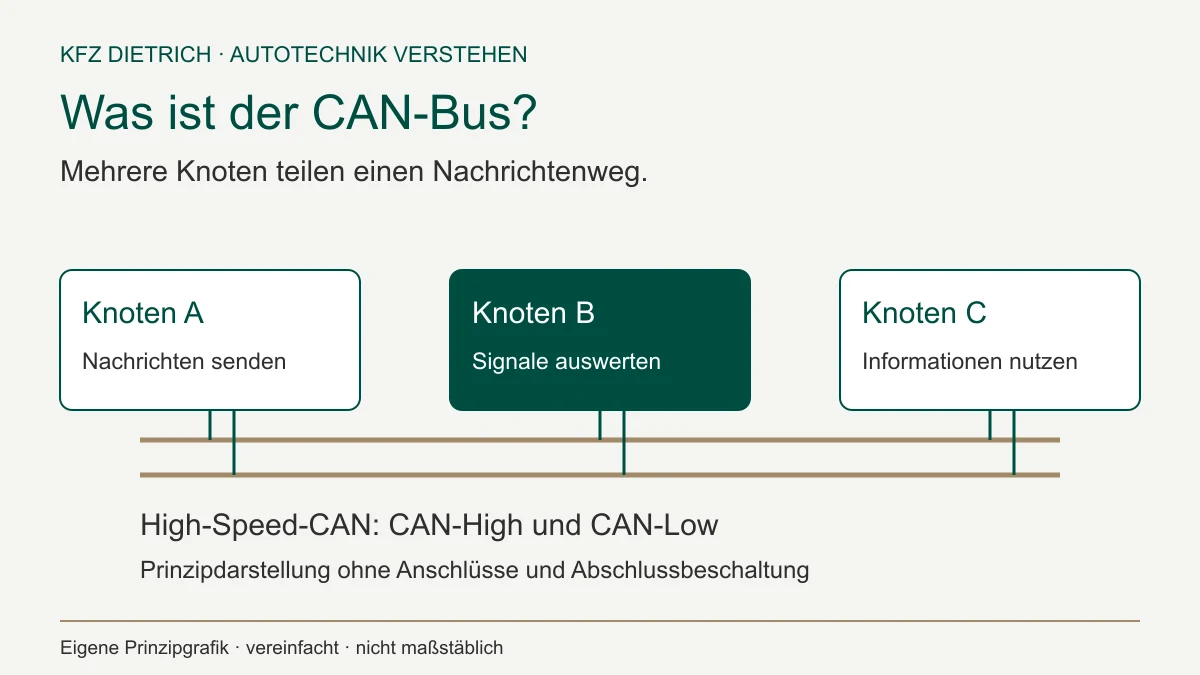
Der CAN-Bus ist ein Kommunikationssystem, über das elektronische Baugruppen Nachrichten austauschen. CAN steht für Controller Area Network. Im Fahrzeug ermöglicht es beispielsweise den Austausch von Steuer- und Zustandsinformationen. Es ist weder ein einzelnes Steuergerät noch die Bezeichnung für die gesamte Fahrzeugelektronik.
Der Artikel gehört zur Reihe „Was sind …?“. Den Zusammenhang verschiedener Fahrzeugnetze erklärt die Übersicht zu vernetzten Systemen.
Warum wurde CAN entwickelt?
Wenn mehrere Funktionen dieselbe Information benötigen, kann ein gemeinsames Kommunikationsnetz diese Information verfügbar machen. Die Entwicklung von CAN zielte laut CiA vor allem auf zusätzliche vernetzte Funktionen; eine Verringerung des Leitungsaufwands war ein begleitender Vorteil. Das ist genauer als die verbreitete Verkürzung, CAN sei ausschließlich zum Einsparen von Kabeln erfunden worden. Quelle: CiA zur CAN-Geschichte.
Der Nutzen entsteht nicht durch „Intelligenz im Kabel“. Die beteiligten Geräte müssen dieselben Übertragungsregeln verwenden und die für sie relevanten Nachrichten korrekt auswerten. Welche Information ein bestimmter Nachrichteninhalt im Fahrzeug bedeutet, wird durch die konkrete Anwendung festgelegt.
Wie ist ein CAN-Netz elektrisch aufgebaut?
Beim üblichen High-Speed-CAN werden Signale über CAN-High und CAN-Low differenziell übertragen. Ein CAN-Controller bearbeitet das Protokoll; ein Transceiver verbindet diese Logik mit den elektrischen Signalen der Leitung. Beide Aufgaben sind zu unterscheiden, auch wenn Bauteile eng integriert sein können.
Die Leitungsführung, ihre Abschlüsse und die angeschlossenen Teilnehmer gehören zur Auslegung des Netzes. Nicht jede CAN-Variante besitzt dieselbe physische Umsetzung. Eine Anschluss- oder Prüfvorgabe darf deshalb nicht allein aus dem Wort CAN abgeleitet werden. Die Varianten ordnet CiA zu den physischen Übertragungsschichten ein.
Die Grafik zeigt nur ein High-Speed-CAN-Prinzip. Sie enthält bewusst keine Pinbelegung, Spannungsgrenze oder universelle Widerstandsprüfung für ein beliebiges Fahrzeug.
Was steht in einer CAN-Nachricht?
Ein Datenframe enthält neben Nutzdaten weitere Informationen für Identifikation, Übertragung und Fehlerprüfung. Bei Classical CAN und CAN FD übernimmt der Identifier eine Rolle bei der Nachrichtenkennzeichnung und Priorität. Er ist keine allgemeine Postadresse eines einzelnen Steuergeräts.
Classical CAN unterscheidet ein Basisformat mit 11-Bit-Identifier und ein erweitertes Format mit 29-Bit-Identifier. Mehr Identifier-Bits sind nicht mit mehr Nutzdatenbytes gleichzusetzen. Diese Eigenschaften erfüllen unterschiedliche Aufgaben: die Kennzeichnung einer Nachricht und die Größe ihres Dateninhalts. Quelle: CiA zu Classical CAN und seinen Frame-Formaten.
Mehrere Teilnehmer können eine Nachricht empfangen; ihre Auswertung entscheidet, ob sie die Information benötigen. Eine Nachricht kann mehrere codierte Signale enthalten. Um diese korrekt zu interpretieren, werden anwendungsspezifische Angaben wie Bedeutung, Skalierung und Gültigkeitsregeln benötigt. Ein sichtbarer Zahlenwert ohne diese Zuordnung ist noch kein verständlicher Fahrzeugmesswert.
Die Generationen und ihre unterschiedlichen Felder beschreibt CiA zur CAN-Datenverbindungsschicht.
Wie funktioniert die Prioritätsentscheidung?
Mehrere Knoten können einen Sendebedarf haben. Beginnen sie gleichzeitig, entscheidet die Arbitration bitweise über den Buszugriff. Dabei wird zwischen dominantem und rezessivem Zustand unterschieden. Ein Teilnehmer, der während dieser Entscheidung erkennt, dass eine höher priorisierte Nachricht gewinnt, stellt seine Übertragung zurück. Die gewinnende Nachricht wird nicht wie bei einer zerstörenden Kollision unbrauchbar.
Erklärbeispiel: Zwei Baugruppen möchten gleichzeitig senden. Die Nachricht mit Vorrang setzt sich durch; die andere wartet auf eine weitere Gelegenheit. Das ist kein zentral vergebener Terminkalender wie beim LIN-Grundprinzip. Es bedeutet aber auch nicht, dass jede Nachricht jederzeit ohne Wartezeit übertragen wird. Die Belastung des Netzes und die Prioritäten müssen zur Anwendung passen. Das Arbitration-Prinzip erläutert ebenfalls die CiA-Geschichte.
Mit frei gewählten Kennungen: Bei zwei ansonsten vergleichbaren Datenframes im gleichen 11-Bit-Format hat 0x100 Vorrang vor 0x200. Das verdeutlicht die Prioritätsentscheidung; es weist diesen Kennungen keine konkrete Funktion in einem Fahrzeug zu. Die Bedeutung der übertragenen Nutzdaten muss gesondert bekannt sein.
Wie unterscheiden sich Classical CAN, CAN FD und CAN XL?
| Generation | Nutzdaten je Datenframe | Wesentliche Weiterentwicklung |
|---|---|---|
| Classical CAN / CAN CC | Bis zu 8 Byte | Bewährtes nachrichtenorientiertes Grundprinzip |
| CAN FD | Bis zu 64 Byte | Größeres Datenfeld; höhere Bitrate in der Datenphase möglich |
| CAN XL | 1 bis 2.048 Byte | Deutlich größeres Datenfeld und weitere Möglichkeiten zur Einordnung der Daten |
Die Größen sind Protokollgrenzen einzelner Datenframes. Sie sind keine Zusage über die Übertragungsleistung eines konkreten Fahrzeugnetzes. Größere Diagnoseinformationen können eine zusätzliche Aufteilung und Zusammensetzung benötigen. Quelle: CiA-Informationsbroschüre zu den CAN-Generationen und CiA zu CAN XL.
„FD“ bedeutet Flexible Data Rate. Ein größeres Datenfeld und eine höhere Bitrate sind zwei verschiedene Erweiterungen. Ob die höhere Rate verwendet werden kann, hängt unter anderem von Controllern, Transceivern und Netzwerkauslegung ab. Ein vorhandenes Gerät wird nicht durch eine Umbenennung zum kompatiblen CAN-XL-Teilnehmer. Die Auslegung erläutert CiA zum Entwurf eines CAN-Netzes.
Was erkennt CAN als Übertragungsfehler – und was nicht?
CAN enthält Mechanismen zur Erkennung und Behandlung von Übertragungsfehlern. Eine solche Prüfung beantwortet jedoch nicht automatisch, ob der übermittelte Fahrzeugzustand physikalisch richtig ist. Ein Sensor kann einen falschen Wert liefern, obwohl dieser Wert fehlerfrei übertragen wird.
Auch eine Bestätigung auf der Übertragungsebene ist noch kein Beleg, dass eine bestimmte Fahrzeugfunktion ausgeführt wurde. Zwischen Signal, Nachricht und Wirkung liegen weitere Verarbeitungsschritte. Für die Diagnose muss deshalb geklärt werden, auf welcher Ebene eine Abweichung tatsächlich festgestellt wurde.
Bei Classical CAN gehören eine CRC-Prüfung und die Bestätigung im ACK-Bereich zum Übertragungsablauf. Fehlerbehandlung und Fehlerzähler begrenzen außerdem die Störung durch einen auffälligen Teilnehmer. Begriffe wie error passive und bus-off bezeichnen Protokollzustände. Bus-off ist kein Synonym für einen mechanisch abgezogenen Stecker und für sich allein kein Ursachenbeweis. Die grundlegende Fehlerbehandlung beschreibt CiA zu Classical CAN.
Wie entwickelte sich CAN – und was bedeutet der Ausblick?
| Station | Nachgewiesener Schritt | Einordnung |
|---|---|---|
| 1986 | Öffentliche Vorstellung von CAN durch Bosch | Beginn der veröffentlichten Protokollgeschichte |
| 2012 | Vorstellung von CAN FD | Erweiterung der Datenübertragung |
| 2024 | CAN XL wird in ISO 11898-1 aufgenommen. | Normung ist von der Ausstattung einzelner Fahrzeuge zu unterscheiden. |
Die Daten dokumentieren CiA zur Geschichte und die CAN-XL-Spezifikationsübersicht.
Belegter Entwicklungsweg: CAN XL erweitert den möglichen Einsatzbereich. Parallel beschreibt Bosch Fahrzeugarchitekturen, in denen unterschiedliche lokale Netze mit leistungsfähigen Rechnerverbindungen zusammenarbeiten. Unsere Einordnung: Daraus folgt weder, dass Ethernet jedes CAN-Netz ersetzt, noch dass CAN XL überall nachrüstbar ist. Die Anforderungen an Funktion, zeitliches Verhalten und Aufwand bleiben entscheidend.
Was hilft bei einer CAN-Störung?
Wichtig sind genaue Fehlertexte, betroffene Baugruppen und die Bedingungen des Auftretens. Mehrere Kommunikationsmeldungen können eine gemeinsame Ursache haben. Für einen belastbaren Befund werden Versorgung, Erreichbarkeit, physische Verbindung und Nachrichtenfunktion voneinander getrennt betrachtet.
Unsere Herstellerdiagnose und der Fachbereich Fahrzeugelektronik beschreiben den Einstieg in Hardegsen-Gladebeck. Einen Vergleich mit einem lokal koordinierten Netz bietet der LIN-Artikel. Die Belege sind in der Quellendokumentation zugeordnet.