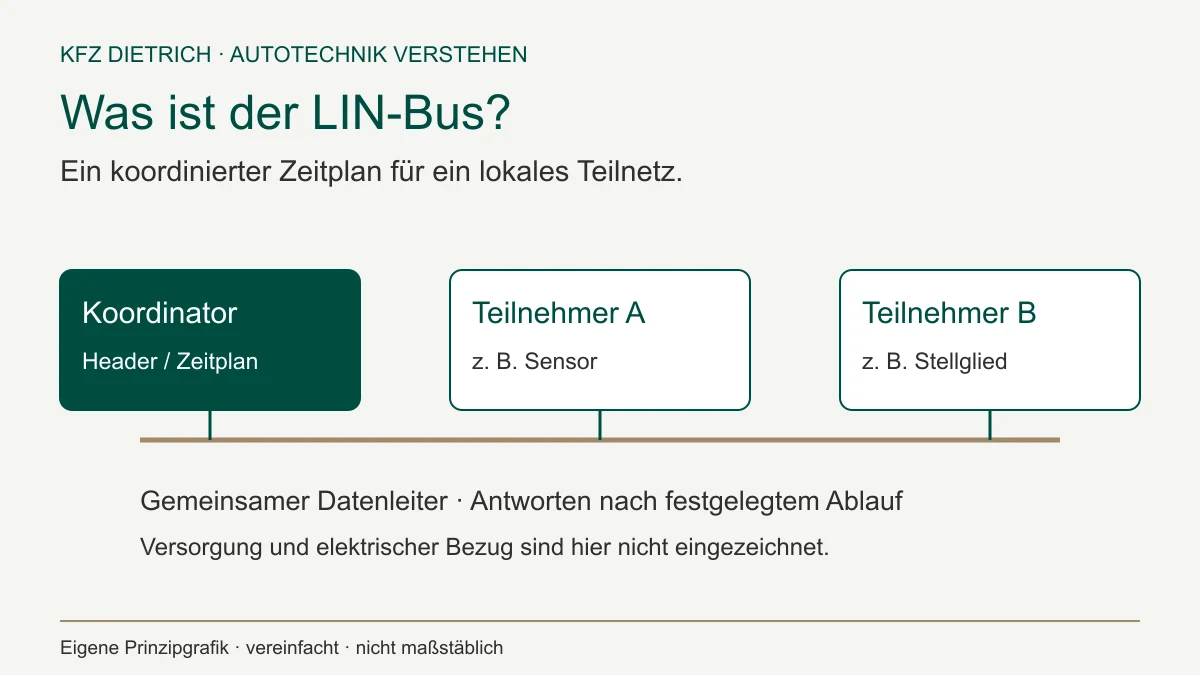
Der LIN-Bus ist ein serielles Kommunikationssystem für lokale Teilnetze im Fahrzeug. LIN steht für Local Interconnect Network. Ein koordinierender Knoten bestimmt den Nachrichtenablauf; die angeschlossenen Teilnehmer stellen die jeweils vorgesehenen Daten bereit. Typische Aufgaben liegen bei Sensoren und Stellgliedern mit überschaubarem Kommunikationsbedarf.
Der Beitrag gehört zur Reihe „Was sind …?“. Die Rolle lokaler Teilnetze innerhalb eines ganzen Fahrzeugs erklärt die Übersicht zu vernetzten Systemen.
Warum gibt es LIN neben CAN und Ethernet?
Ein kleiner Stellantrieb muss nicht dieselbe Datenmenge übertragen wie ein leistungsfähiger Fahrzeugrechner. Anforderungen an Verkabelung, Elektronik und Kommunikation unterscheiden sich. LIN ist auf einen einfachen, planbaren lokalen Datenaustausch ausgelegt. Microchip nennt als Beispiel die Ansteuerung von Klappenmotoren einer Klimaanlage. Quelle: Microchip: LIN Overview.
„Einfach“ bedeutet hier eine bestimmte technische Auslegung. Es ist keine Aussage darüber, ob ein Bauteil für die Funktion unwichtig wäre. Eine kleine lokale Verbindung kann für genau die betreffende Fahrzeugfunktion entscheidend sein.
Wie ist das Teilnetz aufgebaut?
Die physische LIN-Verbindung nutzt einen gemeinsamen Datenleiter. Hinzu kommen die für die Baugruppen erforderlichen Anschlüsse, etwa Versorgung und Bezugspotenzial. Ein Teilnetz wird auch als LIN-Cluster bezeichnet. Ein Transceiver bildet die elektrische Schnittstelle zwischen der Datenleitung und der Logik des Knotens.
Die Datenrate beträgt bis zu 20 kbit/s. Dieser Wert bezeichnet die Kommunikation, nicht die Drehzahl eines Motors oder die Reaktionszeit einer kompletten Fahrzeugfunktion. Das physische Grundprinzip erläutert Microchip zur LIN-Übertragungsschicht.
Wichtige Unterscheidung: Eine Datenleitung ist nicht automatisch eine konventionelle Schaltleitung. Bei einer Schaltleitung kann ein Zustand unmittelbar eine elektrische Anforderung darstellen. Auf einer LIN-Datenleitung werden zeitlich geordnete Informationen übertragen. Ob die erwarteten Informationen vorhanden sind, lässt sich nicht allein aus einer allgemeinen Aussage wie „Spannung liegt an“ ableiten.
Wie regelt der Zeitplan die Kommunikation?
Der koordinierende Knoten beginnt den vorgesehenen Frame mit einem Header. Anschließend liefert die für diesen Frame zuständige Aufgabe die Response. Andere Knoten können diese Daten empfangen und auswerten. In älteren Dokumenten werden die Aufgaben als Master- und Slave-Task bezeichnet. Entscheidend ist ihre Funktion im Ablauf, nicht die Annahme, jedes Gerät dürfe nach Belieben gleichzeitig senden.
Ein Zeitplan legt fest, welche Frames nacheinander vorgesehen sind. Der Koordinator kann dabei selbst auch Daten bereitstellen. Ein Header ist somit keine pauschale Aufforderung, dass alle anderen Teilnehmer gleichzeitig antworten sollen.
Die Aufgabenteilung dokumentiert das Microchip-Datenblatt ATtiny87/167, Kapitel LIN Protocol.
Was steht in Header und Response?
| Abschnitt | Wesentlicher Inhalt | Aufgabe |
|---|---|---|
| Headerbeginn | Break und Synchronisationsmuster | Beginn des Frames und zeitliche Orientierung |
| Protected Identifier | Kennung mit Schutzbits | Zuordnung des vorgesehenen Frames |
| Response | Daten und Prüfsumme | Übertragung und Prüfung des Inhalts |
Das Datenblatt beschreibt die Trennung zwischen Header und Response. Die Tabelle ist eine eigene vereinfachte Erläuterung, kein vollständiges Bitdiagramm. Die genaue Interpretation des Dateninhalts gehört zur Anwendung. Ein empfangenes Byte muss beispielsweise erst einer Position oder Temperatur zugeordnet werden, bevor daraus eine verständliche Information wird.
Damit sind drei Prüffragen zu unterscheiden: Beginnt der vorgesehene Frame? Kommt die erwartete Antwort? Entspricht ihr Inhalt dem tatsächlichen Zustand? Eine Antwort auf die erste Frage ersetzt die beiden anderen nicht.
Wie sieht ein einfacher Ablauf aus?
Frei gewähltes Erklärbeispiel: Ein Teilnetz soll eine Klappenanforderung und eine Positionsrückmeldung übertragen. Ein Ablauf könnte zunächst die Anforderung und anschließend die Rückmeldung vorsehen. Ein weiterer Frame könnte eine andere Information übertragen. Die tatsächlichen Kennungen, Reihenfolge und Zeitabstände eines Kundenfahrzeugs sind damit nicht beschrieben.
Der Nutzen dieses Modells ist die Trennung von Kommunikation und Bewegung. Eine korrekt übertragene Anforderung beweist keine ausgeführte Bewegung. Eine fehlende Rückmeldung beweist umgekehrt noch keinen mechanischen Schaden. Die Aktuatoren-Grundlagen erklären Sollstellung, Iststellung und Wirkung im Detail.
Wie unterscheidet sich LIN von CAN?
| Frage | LIN-Grundprinzip | CAN-Grundprinzip |
|---|---|---|
| Wer koordiniert den Beginn? | Ein Knoten steuert den Zeitplan. | Ein Prioritätsverfahren regelt gleichzeitigen Buszugriff. |
| Welche Aufgaben stehen im Vordergrund? | Überschaubare lokale Sensor- und Stellgliedaufgaben | Nachrichten zwischen elektronischen Baugruppen |
| Ist die physische Umsetzung gleich? | Gemeinsamer einzelner Datenleiter | Beim üblichen High-Speed-CAN zwei differenziell genutzte Signalleitungen |
Die Tabelle vergleicht Grundprinzipien und keine beliebigen Fahrzeugvarianten. Hintergründe zum Arbitration-Verfahren und zu CAN FD stehen im CAN-Bus-Artikel. Den Vorrang beim CAN-Zugriff dokumentiert CiA zur CAN-Technik.
Wie hat sich LIN entwickelt?
Microchip nennt 1999 als Erscheinungsjahr der ersten LIN-Spezifikation. Spätere Spezifikationen präzisierten die gemeinsame Beschreibung und Umsetzung der Teilnetze. Die Herstellerübersicht dokumentiert den Stand LIN 2.2A von 2010 und die spätere Überführung in ISO 17987 mit Veröffentlichung der Teile 1 bis 7 im Jahr 2016. Das sind historische Stationen, keine Behauptung über die neueste Fassung jedes Normteils im Jahr 2026.
Quellen: Microchip zur LIN-Entstehung und LIN-Spezifikationsübersicht.
Welche Rolle kann LIN in künftigen Fahrzeugen spielen?
Belegte Architekturentwicklung: Bosch beschreibt Zonensteuergeräte, die lokale Baugruppen mit Fahrzeugcomputern verbinden. Ein leistungsfähiger übergeordneter Datenweg ist dabei von den Anschlüssen einzelner Sensoren und Aktuatoren zu unterscheiden. Quelle: Bosch zum Zonensteuergerät.
Unsere technische Einordnung: Ein lokales LIN-Teilnetz und eine Ethernet-Verbindung zwischen Rechnern sind keine direkten Gegensätze. Ob LIN für eine neue Funktion eingesetzt wird, hängt vom geforderten Datenumfang, zeitlichen Verhalten und der konkreten Architektur ab. Eine universelle Ablösung zu einem bestimmten Jahr lässt sich daraus nicht ableiten.
Was bedeutet das für Diagnose und Werterhalt?
Bei einer Kommunikationsmeldung muss zuerst das betroffene Teilnetz identifiziert werden. Relevant sind Versorgung, der koordinierte Ablauf und die vorgesehene Antwort. Erst danach lässt sich beurteilen, ob die Anwendung oder die Mechanik die angeforderte Wirkung erreicht. Ein Bauteiltausch allein aufgrund des Wortes LIN im Fehlertext wäre kein nachvollziehbarer Befund.
Für eine Anfrage helfen vollständige Meldungen, betroffene Funktionen und bereits ausgeführte Arbeiten. In Hardegsen-Gladebeck informieren unsere Diagnoseübersicht und der Fachbereich Fahrzeugelektronik. Die Quellendokumentation ordnet technische Aussagen und historische Daten zu.